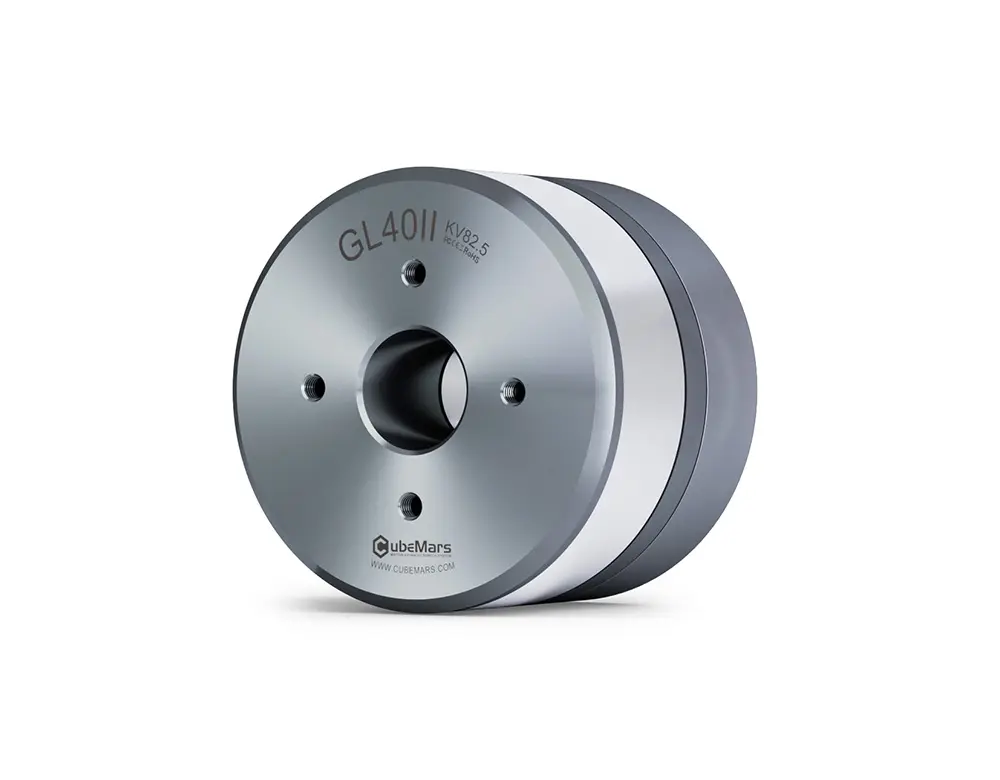
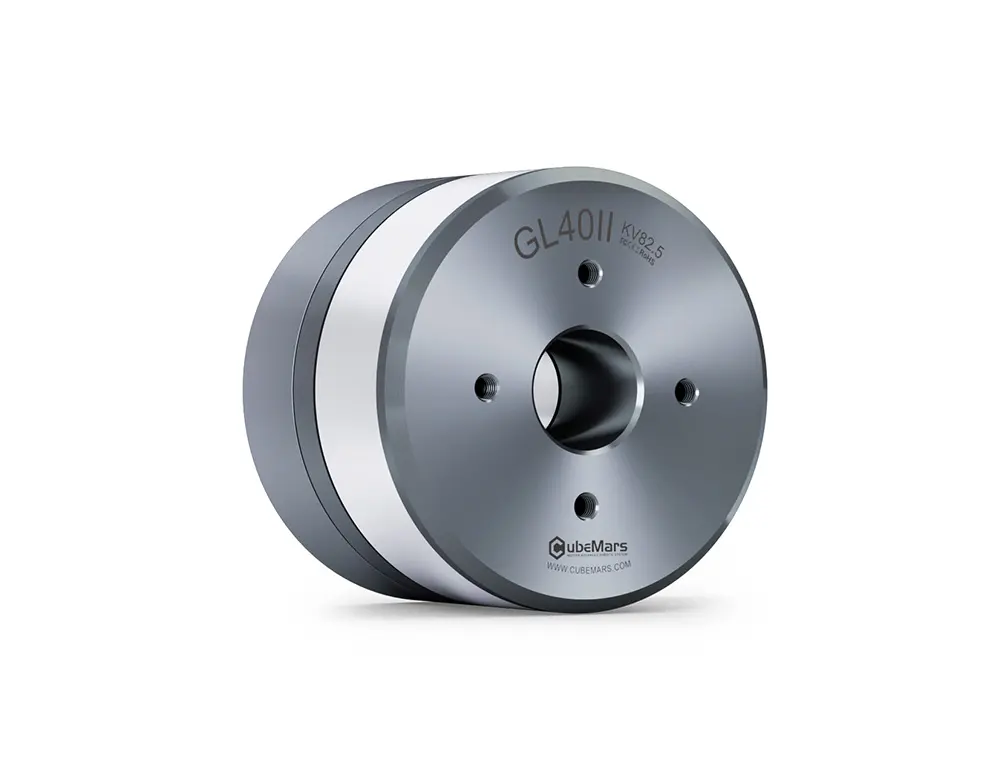
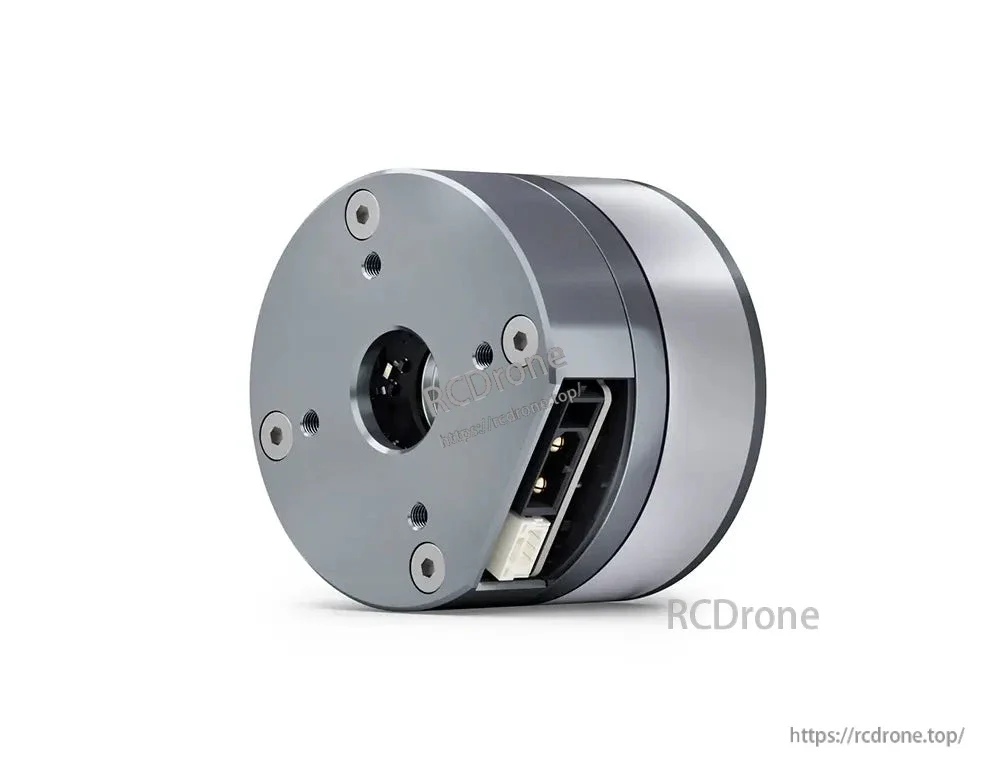
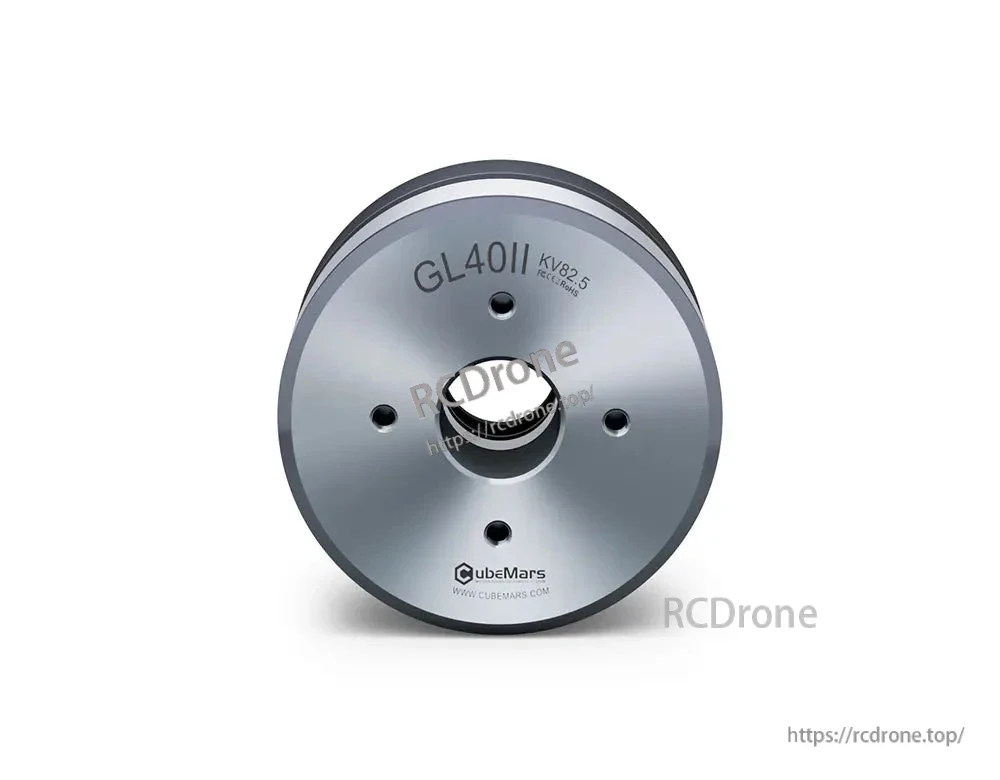
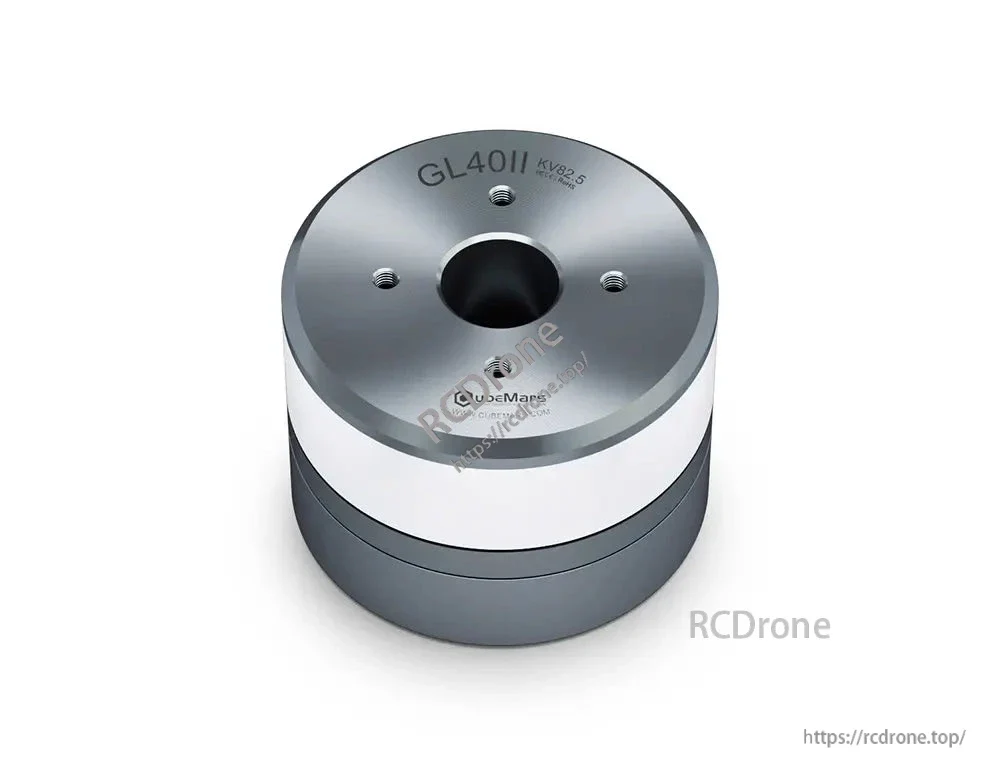
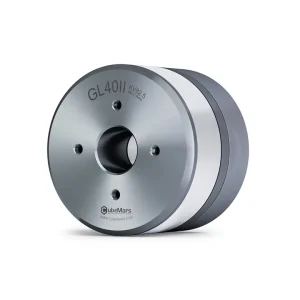
Der CubeMars GL40 II KV82.5 Gimbal Motor ist für hochentwickelte Gimbal-Systeme und Präzisionsanwendungen wie Gimbals, Radars und autonome Fahrsysteme konzipiert. Im Vergleich zur ursprünglichen GL-Serie bietet die GL II-Serie ein fortschrittliches elektromagnetisches und strukturelles Design, das einen reibungsloseren Betrieb, verbesserte Kontrolle und größere Kompatibilität gewährleistet.
Eine wesentliche Verbesserung ist die neue Hohlwellen-Treiberplatine, die sowohl CAN- als auch PWM-Kommunikation unterstützt und eine flexible Integration in verschiedene Systeme ermöglicht. Der Durchmesser der Hohlwelle wurde von 8 mm auf 12,5 mm erhöht, um mehr Schleifringe unterzubringen, während der Gesamtdurchmesser des Motors leicht auf 46,1 mm reduziert wurde, um die Installationsanpassungsfähigkeit zu verbessern.
Das Ruckmoment wurde um 30 % reduziert – von 1 cN·m auf nur 0,7 cN·m – was die Servo-Leistung bei niedrigen Geschwindigkeiten verbessert.Drei Steuerungsmodi—MIT-Modus, Geschwindigkeits-Positionsmodus und Geschwindigkeitsmodus—ermöglichen es dem GL40 II, unterschiedliche Anwendungsanforderungen zu erfüllen.
Mit schwarzem XT30 2+2 Interface für kombinierte Strom- und CAN-Signalübertragung und weißem CJT-3-Pin-Interface für die Parameteranpassung des Obercomputers ist das Debugging effizienter und zuverlässiger. Der Motor arbeitet nahtlos mit der Obercomputer-Software von CubeMars zusammen, um eine einfache Parametererkennung, Regelung des Stromkreises und Konfiguration der Baudrate des seriellen Ports zu ermöglichen.
Hauptmerkmale
-
Neue Hohlwellen-Treiberplatine – Unterstützt CAN- & PWM-Kommunikation für flexible Steuerung.
-
30% geringeres Ruckmoment – Reduziert von 1 cN·m auf 0,7 cN·m für verbesserte Leistung bei niedrigen Geschwindigkeiten.
-
Drei Steuerungsmodi – MIT-Modus, Geschwindigkeits-Positionsmodus, Geschwindigkeitsmodus.
-
Größerer Hohlwelle – 12,5 mm Durchmesser für mehr Kompatibilität mit Schleifringen.
-
Kompakte Motorgröße – Reduzierter Durchmesser (46,1 mm) für bessere Integration.
-
Duale Debug-Schnittstellen – XT30 2+2 (schwarz) und CJT-3pin (weiß) für eine bequeme Einrichtung.
-
Integration des oberen Computers – Ein-Klick-Motorparametererkennung und mehrere Arbeitsmodi.
Technische Zeichnung
-
Motor Durchmesser: Ø46,1 mm
-
Durchmesser der Hohlwelle: Ø12,5 mm
-
Motorlänge: 33,5 mm
-
Befestigungslöcher: 4 × M3 (3.5 mm Tiefe, 27 mm/24 mm Durchmesser des Kreises)
Technische Daten – GL40 II KV82.5
| Kategorie | Details |
|---|---|
| Anwendung | Gimbal, Radar |
| Antriebsart | FOC |
| Betriebstemperatur. | -20℃ ~ 50℃ |
| Wickeltyp | Stern |
| Paarpole | 14 |
| Isolationsklasse | H |
| Hochspannungsisolierung | 500V 5mA/2s |
| Isolationswiderstand | 500V 10MΩ |
| Phase | 3 |
Elektrische Parameter
| Parameter | Wert |
|---|---|
| Nennspannung | 16V |
| Leerlaufdrehzahl | 1388 U/min |
| Nennmoment | 0.25 Nm |
| Nenn-Drehzahl | 697 U/min |
| Nennstrom | 1,88 ADC |
| Spitzenmoment | 0,68 Nm |
| Spitzenstrom | 5,22 ADC |
| Kv | 82,5 U/min/V |
| Kt | 0,11 Nm/A |
| Ke | 0,0115 V/krpm |
| Phasenwiderstand | 3000 mΩ |
| Phaseninduktivität | 1320 μH |
| Trägheit | 79,45 g·cm² |
| Km | 0,06392 Nm/√W |
| Mechanische Zeitkonstante | 2,045 ms |
| Elektrische Zeitkonstante | 0.44 ms |
| Gewicht | 112 g |
| Maximales Drehmoment-Gewichtsverhältnis | 60,71 Nm/kg |
Manuelle Downloads
GL40II-2D.pdf
GL40I
Rezensionen
Es gibt noch keine Rezensionen.